Überblick
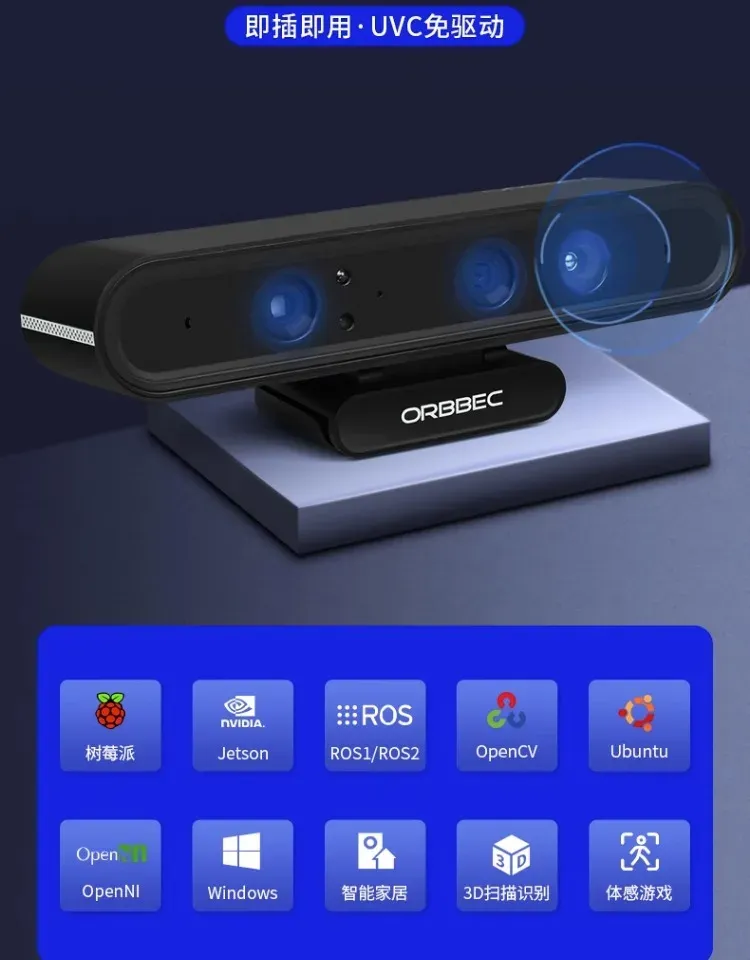
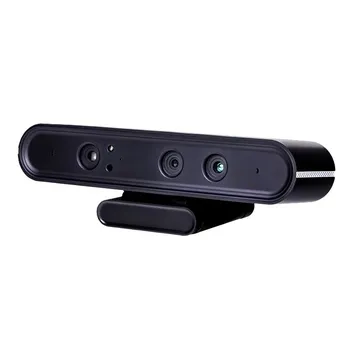
Die ORBBEC Astra Tiefenkamera bietet fortschrittliche 3D-Vision-Fähigkeiten und ist speziell für die Entwicklung mit ROS1/ROS2-Systemen konzipiert. Sie ist kompatibel mit Plattformen wie Jetson und Raspberry Pi und ermöglicht Entwicklern, komplexe Computer-Vision-Aufgaben zu realisieren.
Diese Kamera eignet sich hervorragend für Anwendungen, die detaillierte räumliche Daten benötigen, wie z.B. Objekterkennung, Navigation für Roboter oder 3D-Kartierung. Die Astra-Serie, einschließlich der Modelle Astra, Astra Plus und Astra Pro, bietet verschiedene Leistungsstufen für unterschiedliche Projektanforderungen.
Vorteile
- 3D-Vision-Kamera für ROS1/ROS2
- Kompatibel mit Jetson und Raspberry Pi
- Detaillierte räumliche Datenerfassung
- Geeignet für Robotik und 3D-Kartierung
- Verfügbar in den Modellen Astra, Astra Plus, Astra Pro
Anwendungstipp
Zur Integration in Robotik-Projekte, die eine präzise 3D-Wahrnehmung und Umgebungsmodellierung erfordern, insbesondere unter Verwendung von ROS.
Produktbeschreibung
ORBBEC Astra/Astra Plus/Astra Pro Plus Tiefenkamera 3D Vision Development Kamera kompatibel mit ROS1/ROS2 System für Jetson/Raspberry Pi
Beschreibung:
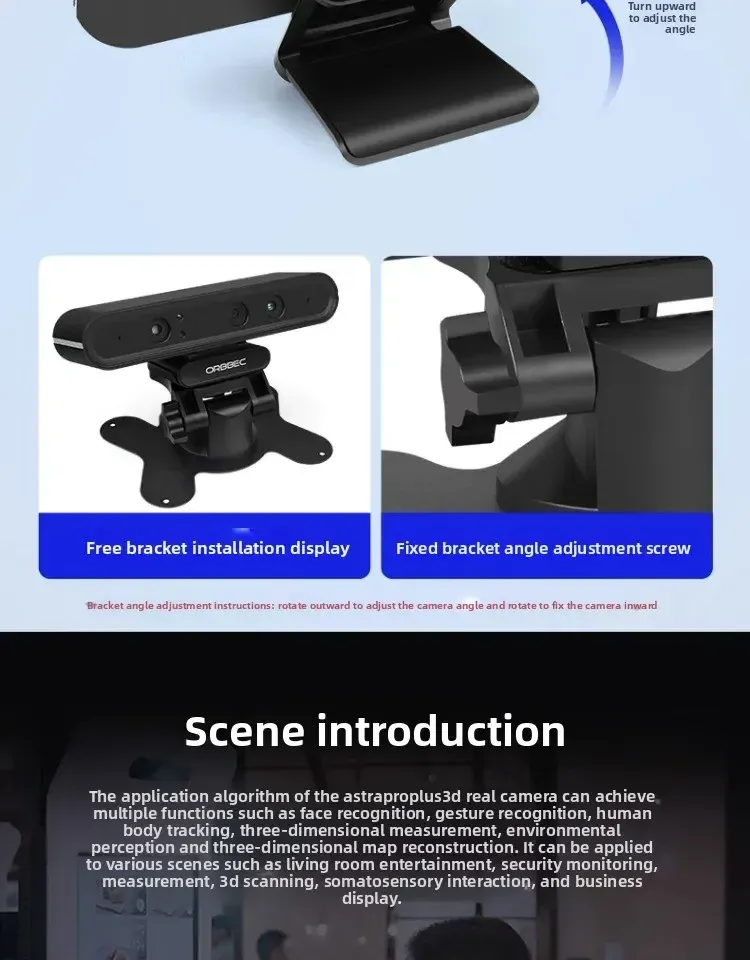
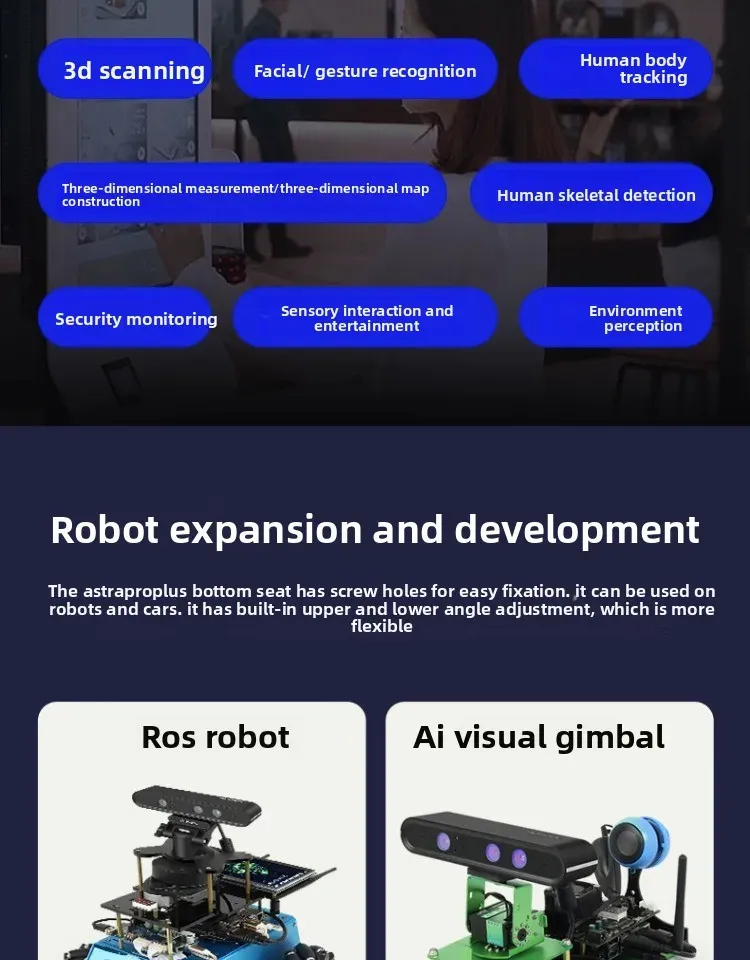
- Der Anwendungsalgorithmus der realistischen Astra-Kamera kann verschiedene Funktionen erreichen, wie Gesichtserkennung, Geste
Erkennung, Personenverfolgung, 3D-Messung, Umweltspernehmung und 3D-Kartenrekonstruktion. Es kann auf verschiedene Szenarien wie Wohnzimmerunterhaltung, Sicherheitsüberwachung, Messung, 3D-Scannen, Bewegungserkennung, Interaktion, kommerzielle Anzeige usw. angewendet werden.
Merkmale:
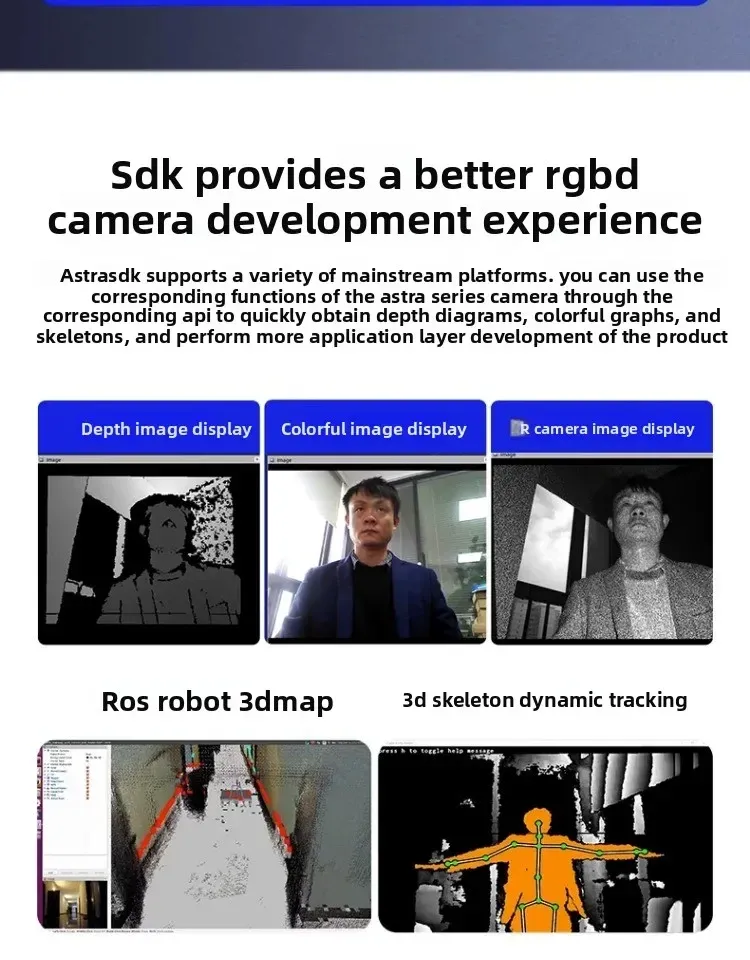
- Das Astra SDK unterstützt mehrere Mainstream-Plattformen und die entsprechenden Funktionen der Astra-Serie können über die entsprechenden APIs schnell die Tiefenkarten, Farbkarten und Skelette verwendet werden.
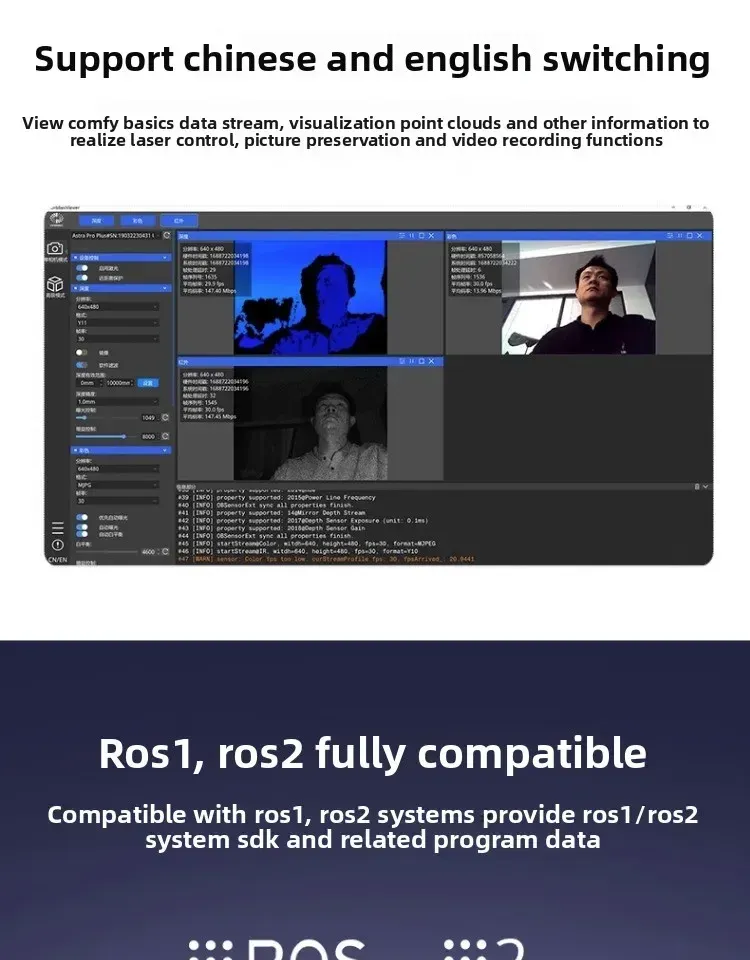
- Unterstützen Sie das Umschalten zwischen Chinesisch und Englisch, Siehe grundlegende Datenstromen, visualisieren Sie Punktwolken und andere Informationen zur Berechnung von Lasersteuerungen, Bildern und Videoaufzeichnungsfunktionen.
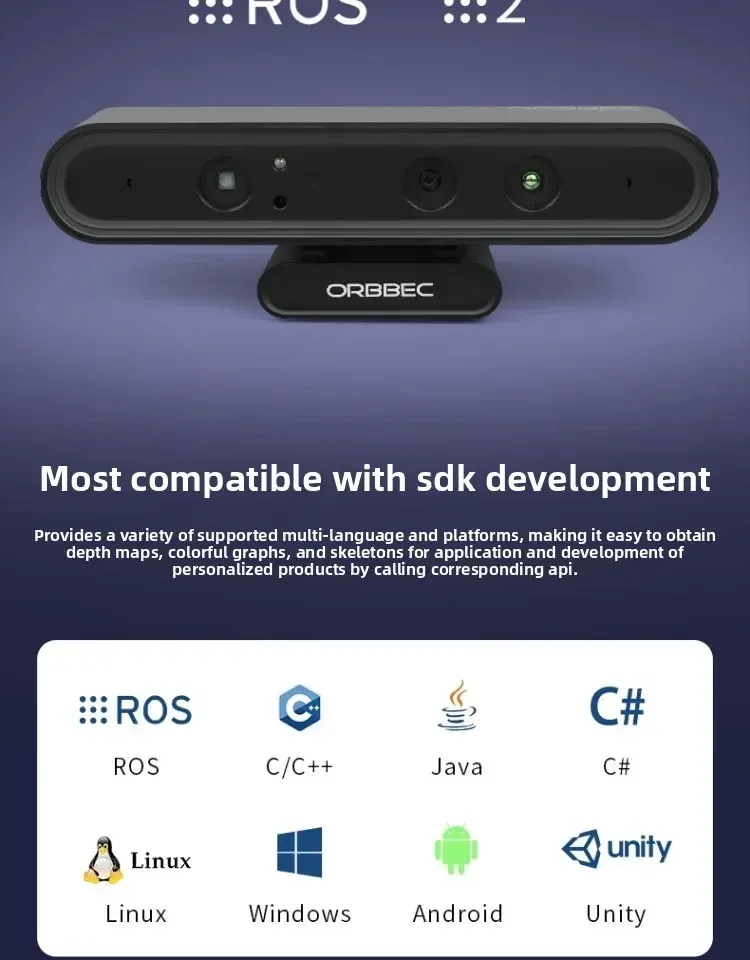
- Kompatibel mit ROS1- und ROS2-Systemen, Bereitstellung von ROS1/ROS2-System-SDK und zugehörigen Programmiermaterialien (bitte kontaktieren Sie unseren Kundendienst für Ressourcen nach dem Produkt).
- Multi-kompatible SDK-Entwicklung, die verschiedene Unterstützung für mehrere Sprachen und Plattformen bereitstellen, dass Tiefenkarten, Farbkarten und Skelette um entsprechende APIs für die Anwendung seitliche Entwicklung maßgeschneiderter Produkte aufzubereitung.
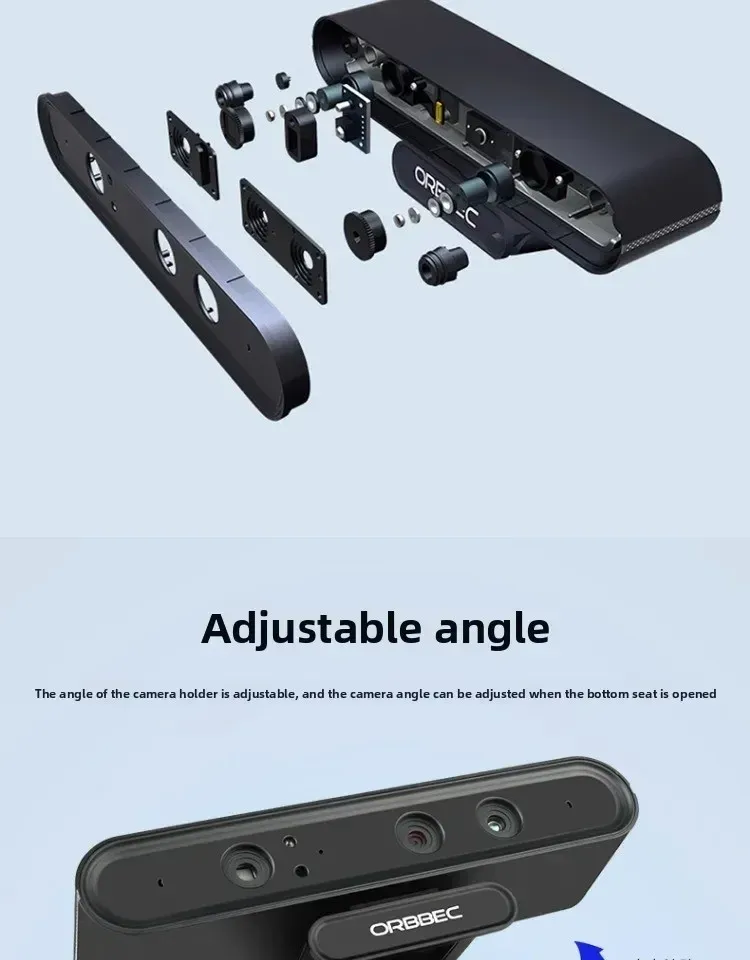
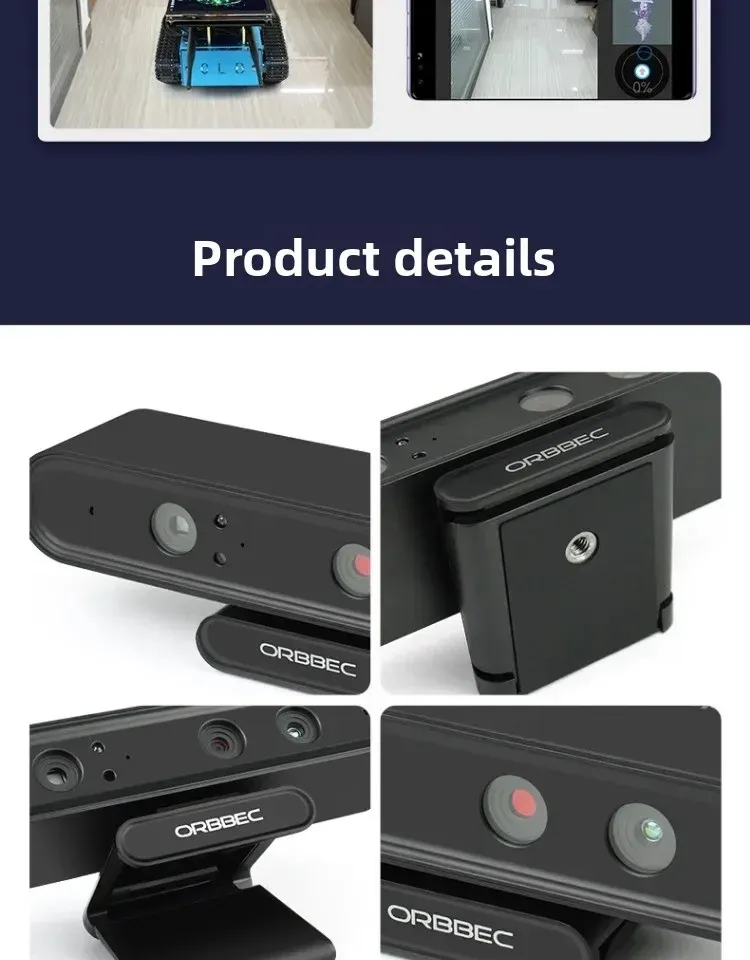
- Der Winkel der Kamerahalterung kann angepasst werden und der Kamerawinkel kann durch die Basis öffnen.
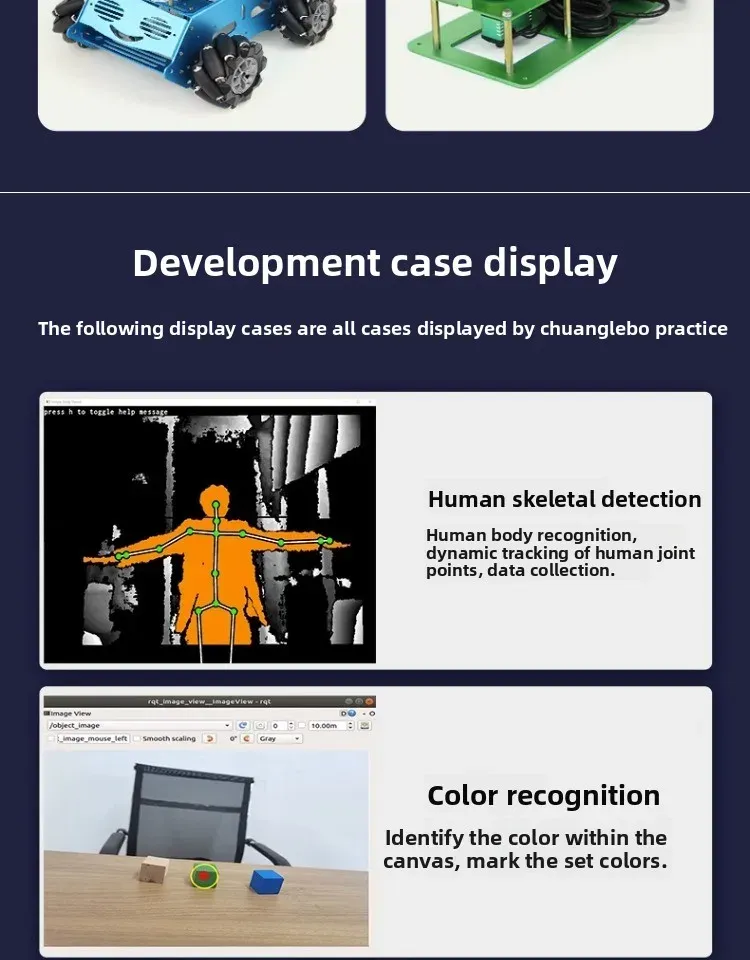
- Entwicklung der Robotererweiterung: Die Astra Pro Plus-Basis ist mit Schraubenlöchern zur einfachen Fixierung ausgestattet und kann auf Roboter und Kleinwagen verwendet werden. Es wird mit einstellbaren Auf- und Abwinkel für größere Flexibilität geliefert.
Anwendung:
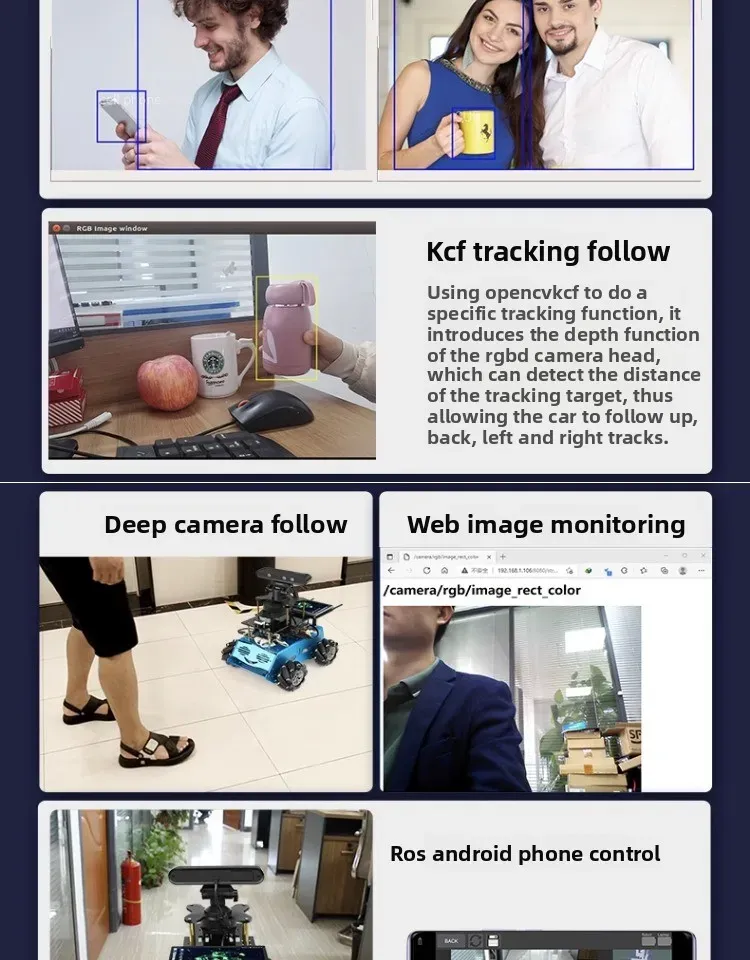
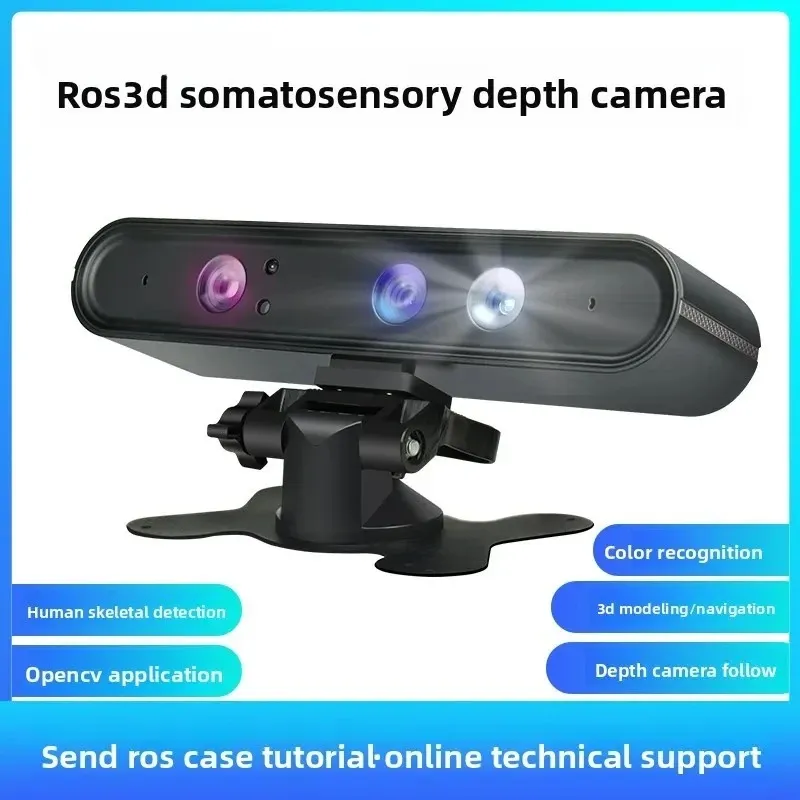
- Erkennung menschlicher Skelett: menschliche Erkennung, dynamische Verfolgung menschlicher Gelenkpunkte, Datenerfassung.
- Farberkennung: Identifizieren Sie Farben innerhalb der Leinwandsortiment und markieren Sie die Setfarben.
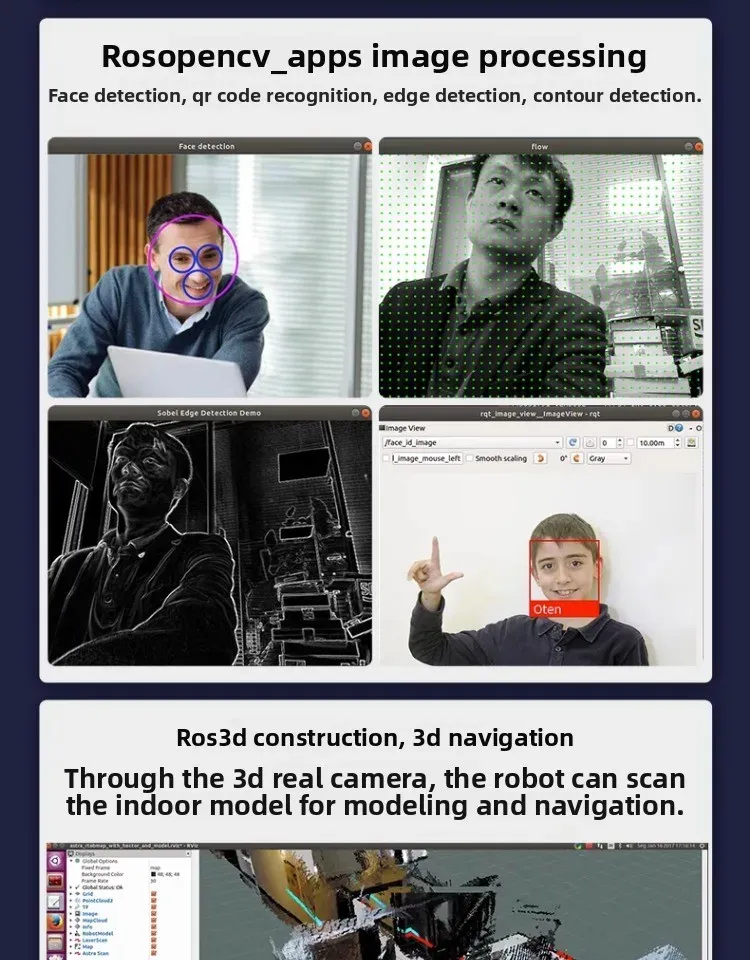
- Für ROS OpenCV_APPS-Bildverarbeitung: Möglichkeit der Gesichtserkennung, QR-Code-Erkennung, Kantenerkennung und Konturenerkennung.
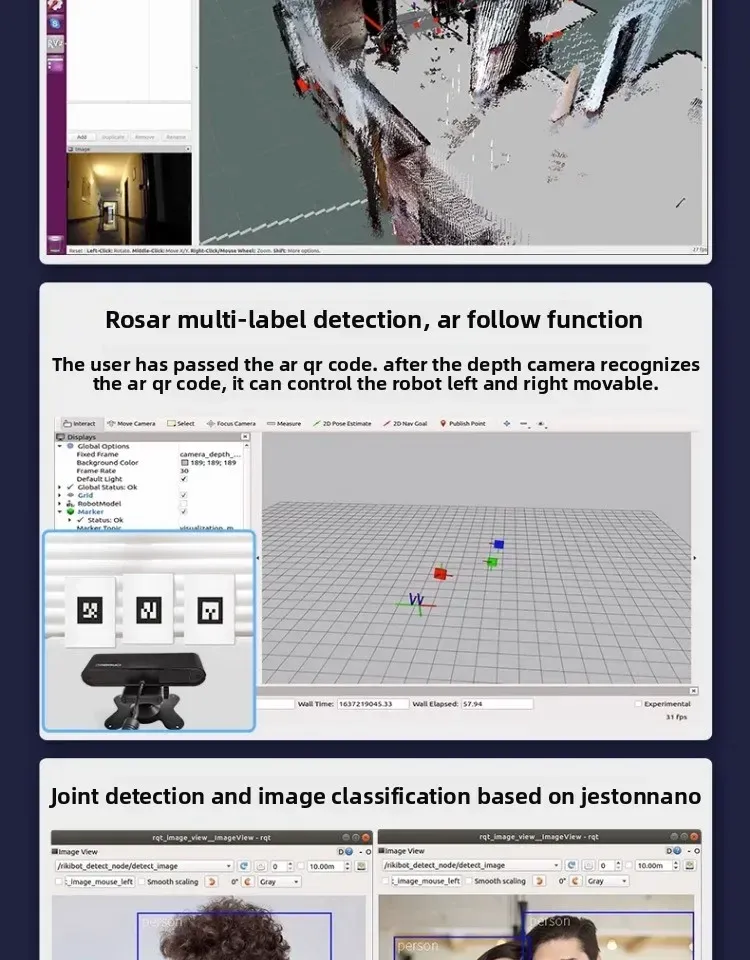
- Für ROS 3D-Kartierung und 3D-Navigation: Verwendung einer realistischen 3D-Kamera, die Roboterscan-Innenmodelle für Modellierung und Navigation.
-Für ROS AR-Multi-Tag-Erkennung, AR-Fix-Funktion: Benutzer können AR-QR-Codes und Tiefenkameras erkennen, um AR-Codes zu erkennen und AR-Fixierung durch den Roboter zu bewegen.
- Objekterkennung und Bildklassifizierung basierend auf der Nutzung für Jeston Nano.
- KCF-Tracking und -Fix: Verwendung für Opencv KCF für bestimmte Tracking-Funktionen und Einführung der Tiefenfunktion von RGBD-Kameras, kann die Distanz der Raupenziele erkennen, das Auto in allen Richtungen verfolgen und folgen.
- Kamerafolgt der Tiefe.
- Überwachung von Webbildern.
- Für ROS Android-Telefonsteuerung.
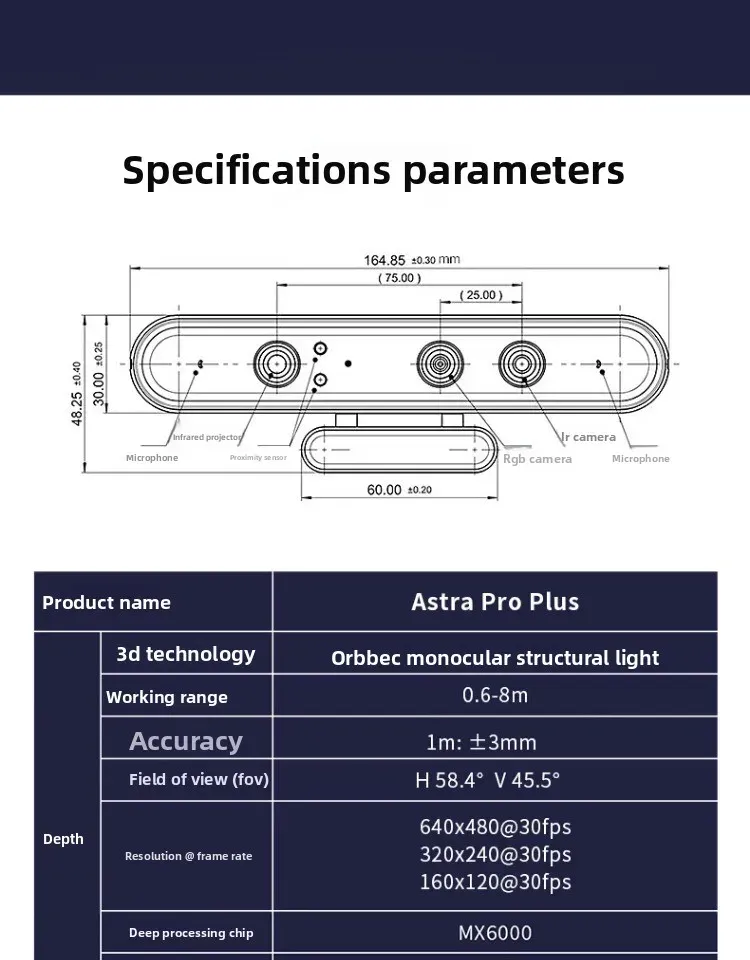
Tiefe:
- 3D-Technologie: ORBBEC monokulares strukturiertes Licht
- Arbeitsbereich: 0,6 - 8m
- Genauigkeit: 1m: ±3mm
- FOV: H58.4 ° , V45,5 °
- Auflösung bei Rahmenrate: 640 x 480 bei 30 fps; 320 x 240 bei 30 fps; 160 x 120 bei 30 fps
- Tiefenverarbeitungschip: MX6000
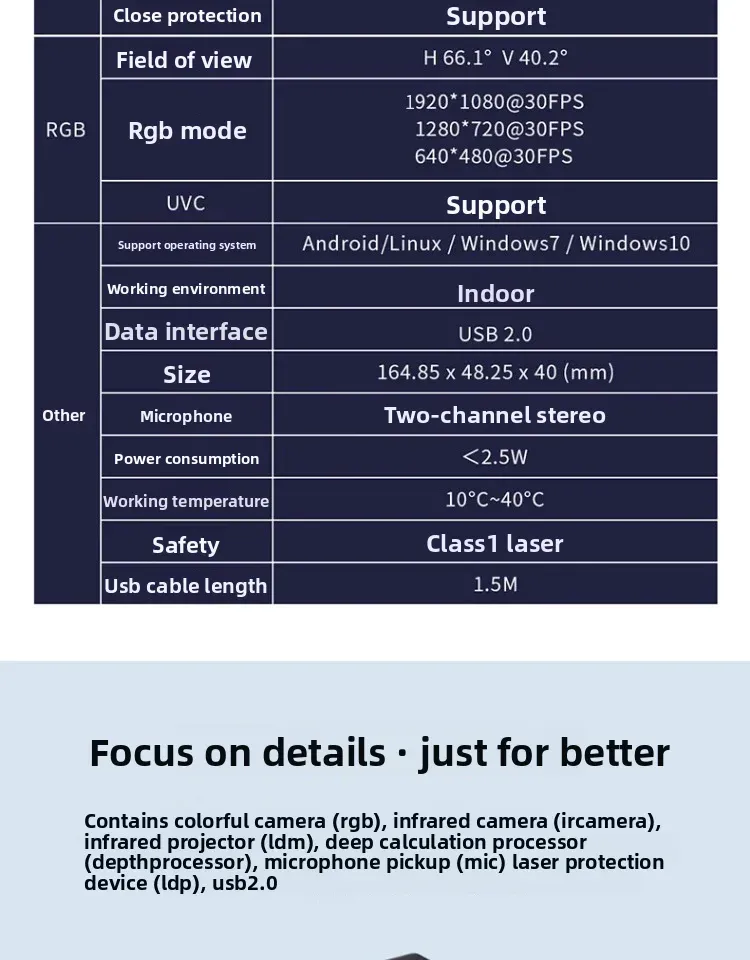
- Schließen Sie den Bereichsschutz: Unterstützung
RGB:
- FOV: H66.1 ° , V40,2 °
- RGB-Modus: 920 x 1080 bei 30 fps; 1280 x 720 bei 30 fps; 640 x 480 bei 30 fps
- UVC: Unterstützung
Andere:
- Unterstütztes Betriebssystem: für Android/Linux/Windows7/Windows10
- Arbeitsumgebung: drinnen
- Datenschnittstelle: USB2.0
- Produktgröße: 164,85 x 48,25 x 40 mm
- Mikrofon: Zweikanal-Stereoanlage
- Stromverbrauch: < 2,5 W
- Arbeitstemperatur: 10 ℃ ~ 40 ℃
- Sicherheit: Laser der Klasse 1,
- Länge des USB-Kabels: 1,5 m
Im Lieferumfang enthaltenes Paket:
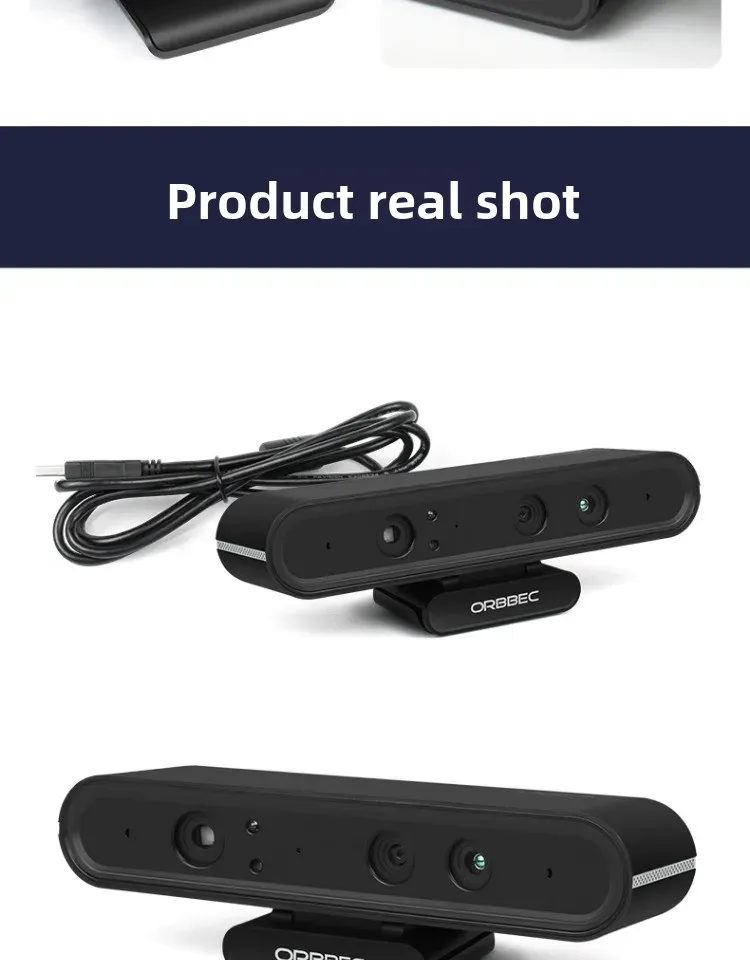
- 1 x Tiefenkamera
- 1 x USB-Kabel